Умная автомобильная задняя камера и защита от столкновений
Умная автомобильная задняя камера и защита от столкновений
Большинство людей используют боковые зеркала и зеркала заднего вида для маневрирования на своих автомобилях, поскольку камера, установленная в задней части автомобиля, может быть довольно дорого. Итак, сегодня мы взяли на себя задачу создать умную систему задней камеры для автомобилей. Нашу систему также можно использовать в качестве умного дисплея на приборной панели автомобиля, который может воспроизводить музыку, видео и выполнять множество функций, которые может делать компьютер.
В этом проекте мы будем использовать Raspberry Pi для подключения камеры и отображения видео задней части автомобиля. Мы также добавим ультразвуковой датчик, который измеряет расстояние от нашей машины до любого препятствия позади машины. Итак, давайте начнем наш проект с покупки следующих компонентов.
Спецификация
Кодирование
Прежде чем начать работу с кодом, нам необходимо установить библиотеки и модули Python. Для этого откройте терминал raspbian и используйте следующие команды для установки модулей Python
sudo pip3 install opencv
sudo pip3 установить Bluetin_Echo
sudo pip3 install espeak
Теперь, после установки модулей, откройте IDLE python3 и создайте следующий код
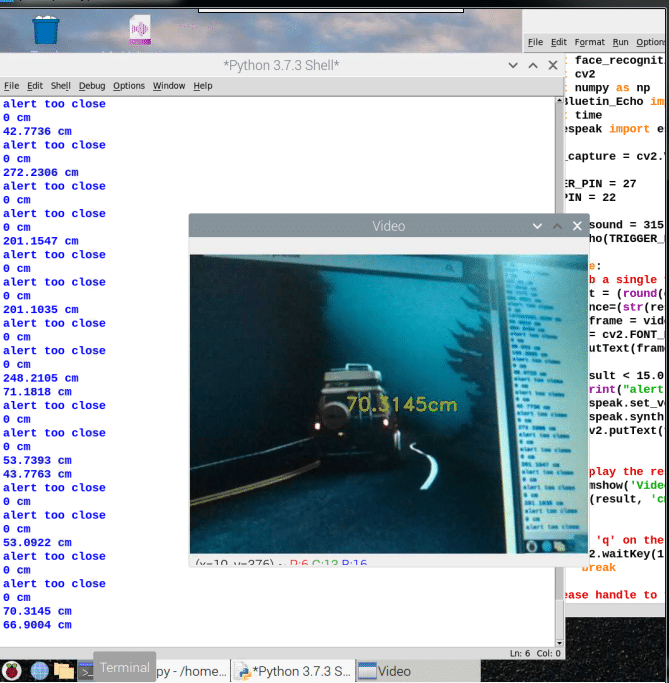
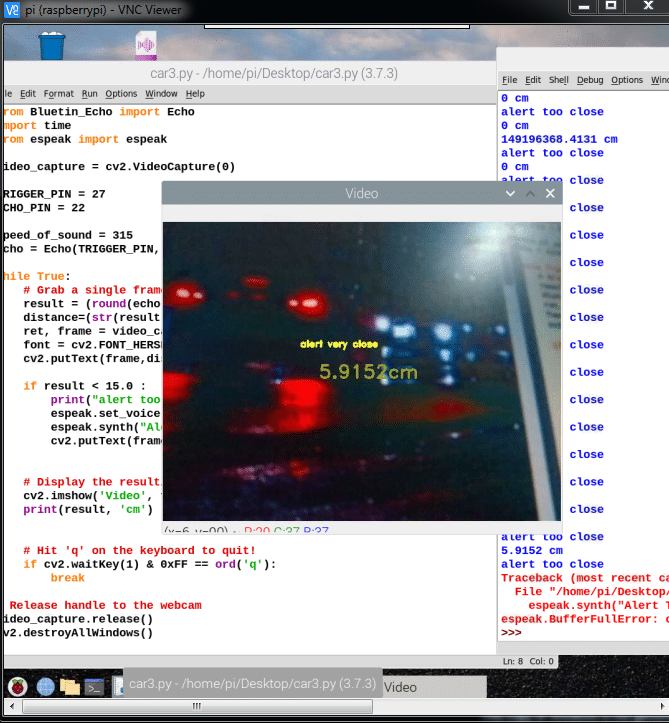
Сначала импортируйте необходимые библиотеки (espeak, cv2, time, Bluetin_Echo) в код, затем установите для контактов «echo» и «trigger» значение «no». Для ультразвукового датчика мы использовали контакт 27 для «эха» и 22 для «триггера». Далее мы устанавливаем скорость звука, а затем запускаем сигнал «эхо» и «триггер» со скоростью звука. После этого нам нужно создать цикл «while», который будет выполняться повторно. В этом цикле мы проверим расстояние между автомобилем и препятствием по показаниям ультразвукового датчика. Далее пытаемся вывести на экран видеокадр камеры с дистанционным считыванием. После этого мы создали условие «if», которое проверяет, составляет ли расстояние между автомобилем и препятствием менее 15 см или нет (этот порог можно изменить). Если он вернет true, дисплей LCD предупредит нас, как и динамик. (См. рис. 2,3)
Рис 2Рис. 3.
Соединение
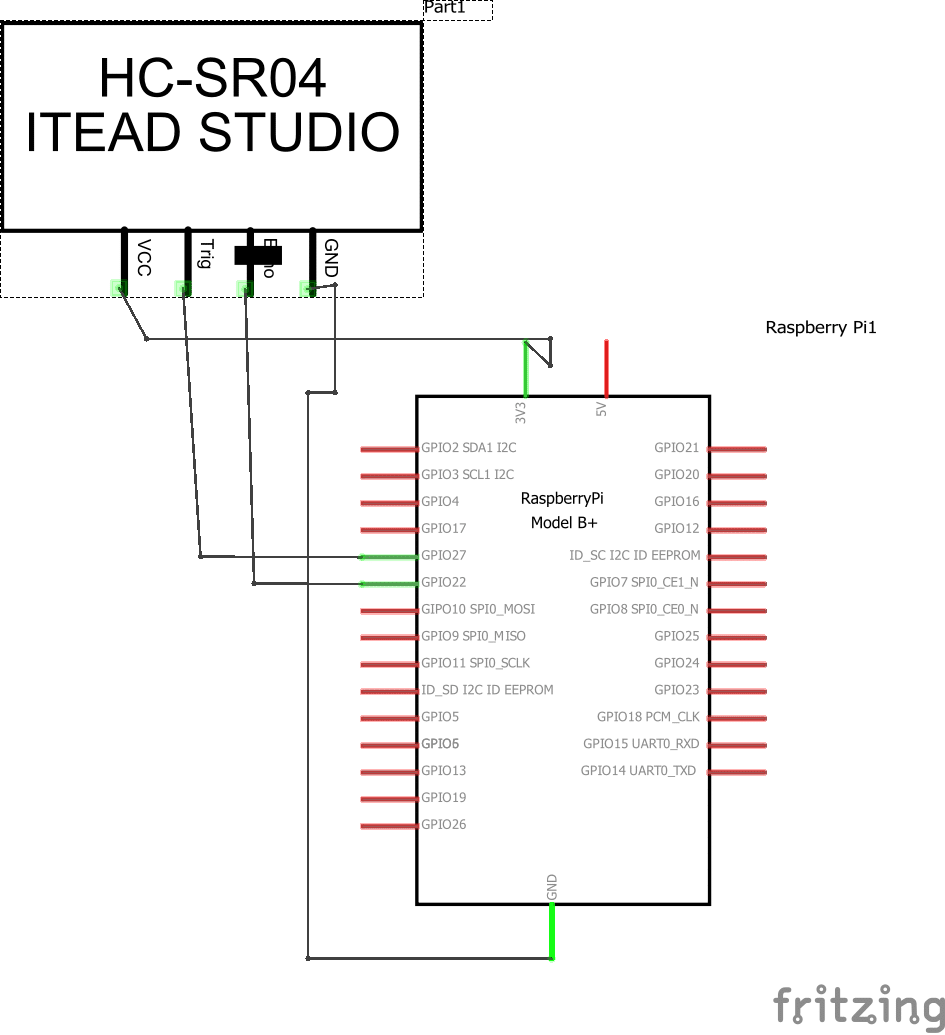
Теперь подключите ультразвуковой датчик, как показано на принципиальной схеме (см. рис. 4). Затем подключите камеру к Raspberry Pi с помощью ленточного кабеля, после чего установите камеру и ультразвуковой датчик в задней части автомобиля.
Затем подключите дополнительный вход автомобиля к выходному аудиоразъему RPI. Затем подключите дисплей Raspberry Pi к его входу HDMI if, ваш дисплей основан на HDMI, или ко входу RCA if, ваш дисплей основан на кабеле RCA.
Рис. 4. СоединениеРис. 5.
Тестирование мощности
ПИ с напряжением 5 В, а затем запустите созданный нами код. Через несколько секунд вы увидите окно отображения видео с камеры с показаниями расстояния. Теперь, когда вы подойдете слишком близко, система начнет предупреждать через динамики: «Слишком близко к столкновению», и то же самое будет отображаться на видео с камеры.
Все ссылки на книги и журналы, представлены на этом сайте, исключительно для ознакомления, авторские права на эти публикации принадлежат авторам книг и издательствам журналов!
Подробно тут! Жалоба


 Главная
 О сайте
 Об ответственности
 Для активных
 Каталог сайтов
 Html Код кнопки сайта
 Форум
 Новые сообщения в форуме
 Поиск по форуму
 Правила форума
 RSS
 Схемы
 Найти схему по номеру
 Схемы участвующие в конкурсах
 Инструменты
 Теория
 Схемы для начинающих
 Конструкции для дома и дачи
 Cхемы бытовых устройств
 Усилители НЧ и все к ним
 Шпионские штучки
 Радиосвязь
 Автомобиль
 Компьютер и электроника
 Микроконтроллеры
 Источники питания
 Файлы
 Радио-SOFT
 Журналы
 Книги по электронике
 Прошивки, печатки, документация
 Вход
 Регистрация
 Выбранная схема!!!
 Большинство людей используют боковые зеркала и зеркала заднего вида для маневрирования на своих автомобилях, поскольку камера, установленная в задней части автомобиля, может быть довольно дорого. Итак, сегодня мы взяли на себя задачу создать умную систему задней камеры для автомобилей. Нашу систему также можно использовать в качестве умного дисплея на приборной панели автомобиля, который может воспроизводить музыку, видео и выполнять множество функций, которые может делать компьютер.