Электрический вентилятор для больничного использования | Руководство по проектированию
Электрический вентилятор для больничного использования | Руководство по проектированию
Комментируйте ошибки или исправления, обнаруженные для этой схемы, и получите шанс выиграть по-крупному!
Сейчас пандемия COVID-19, вызванная вирусом Короны, быстро распространяется по всему миру. Вирус Короны принял мутацию, и вторая волна распространяется по различным странам мира. Около 148,52 миллиона человек во всем мире инфицированы и около 3,134 миллиона человек умерли от этой коронирусной инфекции. Вакцины для борьбы с COVID-19 уже поступили в аптеки. Сами по себе вакцины НЕ дают 100% защиты на всю жизнь от вируса Короны.
Сообщается также, что большинство из них, инфицированных вирусом Короны, помимо температуры тела испытывают одышку, кашель и умирают из-за затрудненного дыхания. В больницах Индии не хватает кислородных баллонов и аппаратов искусственной вентиляции легких для нагнетания кислорода, чтобы облегчить дыхание этим пациентам с короной. Это привело к смерти очень многих пациентов, страдающих от Covid 19. Несмотря на то, что вакцины от Covid 19 доступны, в настоящее время доступным методом спасения жизни вновь инфицированных пациентов с Covid 19 является снабжение больниц кислородными баллонами и недорогими аппаратами искусственной вентиляции легких.
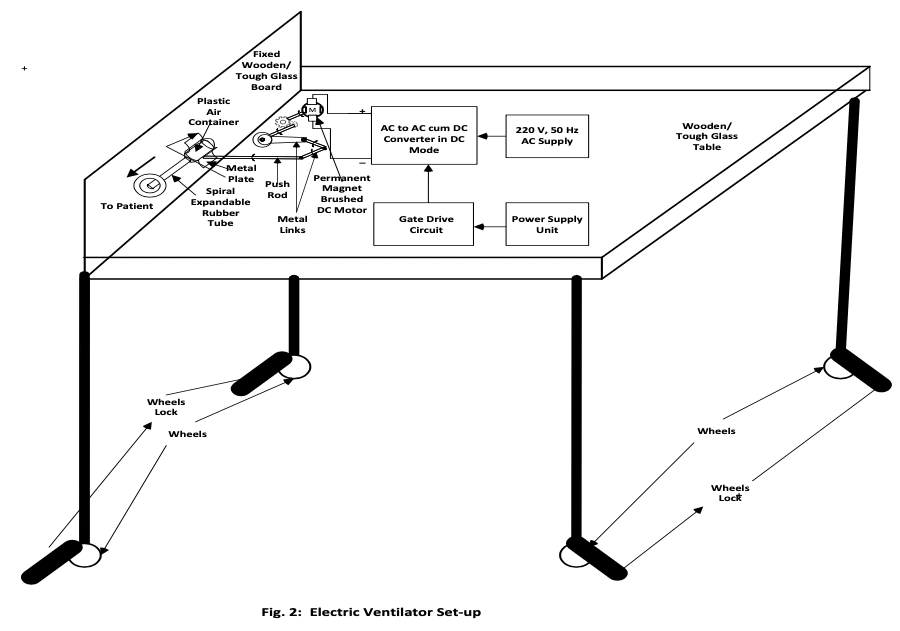
Учитывая это, компания Myna Electrical and Electronics Consultancy разработала один электрический вентилятор. Этот аппарат ИВЛ можно использовать для пациентов с COVID 19 и других пациентов, испытывающих проблемы с дыханием. Модель данного электровентилятора была протестирована с использованием программного обеспечения персонального компьютера. Результаты моделирования модели успешны. Модель разработана с использованием электронного преобразователя переменного тока в переменный и постоянный ток, работающего в режиме постоянного тока. На входе подается переменный ток напряжением 220 В, 50 Гц. Оно понижается до подходящей величины (24 В, 50 Гц, переменный ток) и подается на пару двунаправленных переключателей IGBT, работающих в режиме постоянного тока. К выходу силового электронного преобразователя подключены фильтр нижних частот и делитель потенциала для регулировки приложенного напряжения. Выход этого делителя потенциала подключен к якорю двигателя постоянного тока с постоянными магнитами (PMDC). Возможны два режима работы этого PMDC. В первом режиме постоянный ток подается положительной полярностью на одну клемму якоря, а другая отрицательная клемма заземляется. По истечении определенного периода времени полярность приложенного напряжения к клеммам якоря меняется на обратную, так что двигатель с постоянными магнитами начинает вращаться в противоположном направлении. Во втором режиме полярность приложенного постоянного напряжения сохраняется одинаковой, так что двигатель с постоянными магнитами работает только в одном направлении. Зубчатая передача и вращающийся диск, соединенные с валом двигателя PMDC металлическими звеньями и толкателем, обеспечивают движение коленчатого вала, как в паровом двигателе, для нажатия и освобождения пластикового контейнера для подачи кислорода пациенту. Длина этих металлических звеньев и толкателя должна быть отрегулирована в соответствии с размером стола, на котором установлен этот электрический вентилятор, чтобы обеспечить желаемую производительность.
Электрический вентилятор
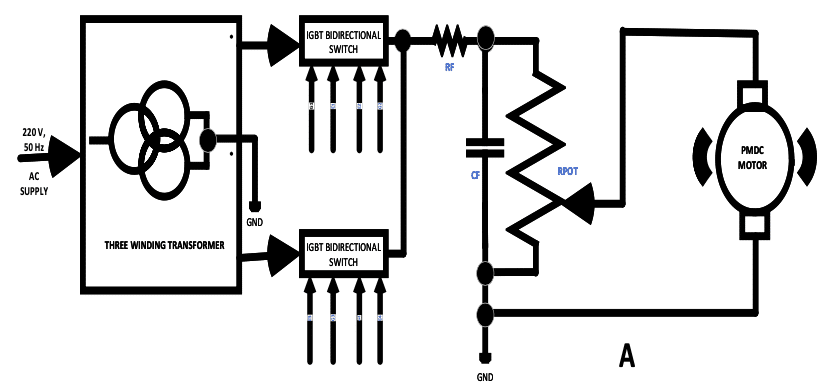
Предложенные структурные схемы электровентилятора показаны на рис. 1 (A), (B) и (C), а их установка показана на рис. 2. Согласно рис. 1 (A), питание переменного тока напряжением 220 В, 50 Гц подается на первичную обмотку трехобмоточного трансформатора. Два выходных напряжения вторичной обмотки подаются на пару двунаправленных переключателей IGBT, а два других конца вторичной обмотки соединяются вместе с землей. Выходные клеммы двух двунаправленных переключателей соединены вместе и подключены к фильтру нижних частот (RF, CF), а затем к делителю потенциала (RPOT). Переменная клемма RPOT подключена к положительной клемме двигателя PMDC, а отрицательная клемма заземлена.
Схема управления затвором показана на рис. 1(B). Здесь выходной тактовый импульс переменной частоты управляет четырехбитным двоичным повышающим счетчиком. Указанное значение этого выхода счетчика затем декодируется с использованием логических элементов, и этот выходной прямоугольный импульс подается как тактовый вход для деления на два счетчика. Выход этого счетчика деления на два подается на один вход логического элемента ИЛИ, а другой вход логического элемента ИЛИ поступает от селектора switch SSW. Источник питания +5 В и его инвертированный выход с использованием вентиля НЕ образуют два входа SSW. Выбор входа +5 В или UDR с помощью SSW приводит к тому, что выход Q логического элемента ИЛИ остается ВЫСОКИМ (+5 В), всегда обеспечивая однонаправленное вращение двигателя PMDC. Если SSW переключается в положение BDR, выход Q логического элемента ИЛИ принимает как ВЫСОКИЙ, так и НИЗКИЙ (0 В), вызывая двустороннее или двунаправленное движение двигателя PMDC. Этот выход Q вентиля ИЛИ инвертируется с использованием вентиля НЕ, давая выход Q_BAR. Выходы Q и Q_BAR подаются на четыре оптоизолятора, которые образуют привод затвора для пары двунаправленных переключателей на рис. 1(A).
Блок питания показан на рис. 1(C). Здесь напряжение переменного тока 220 В, 50 Гц подается на понижающий трансформатор, который выдает выходное напряжение переменного тока 9 В, 50 Гц. Это вторичное выходное напряжение трансформатора затем выпрямляется с помощью двухполупериодного диодного мостового выпрямителя, фильтруется и подается на вход регулятора напряжения ИС 7805. Выход +5 В регулятора ИС формирует источник питания для цифровых ИС на рис. 1 (B). Выходное напряжение 5 В микросхемы IC 7805 также подается на четыре преобразователя постоянного тока в постоянный, каждый из которых дает выходное напряжение +15 В для источника питания оптоизолятора на рис. 1(B).
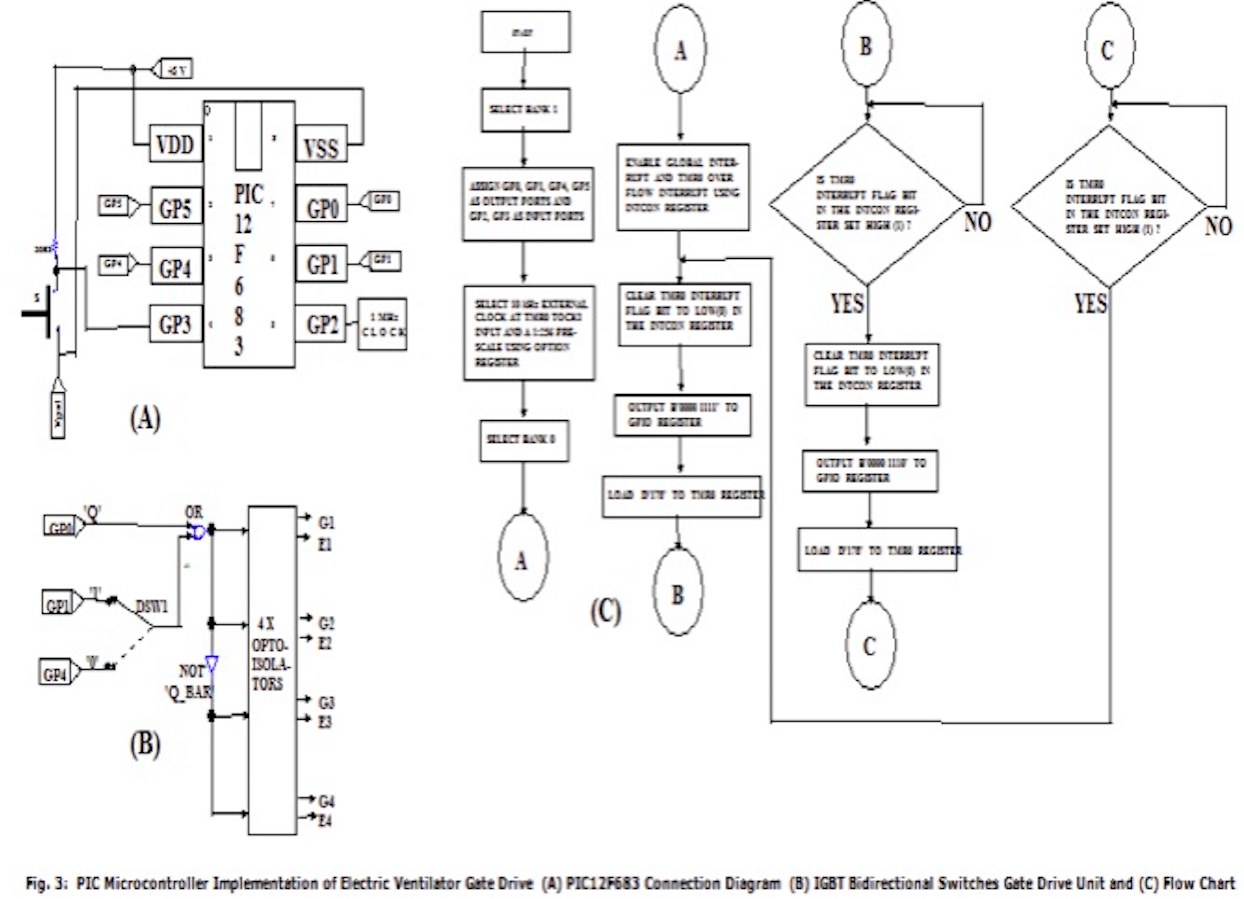
Привод ворот также можно разработать с использованием встроенного микроконтроллера. Схема микроконтроллера PIC12F683, схема подключения привода затвора и блок-схема реализации привода затвора для двунаправленной пары IGBT switch показаны на рис. 3(А), 3(В) и 3(С). Здесь, как показано на рис. 3(A), GP0, GP1 и GP4 используются в качестве выходных портов. Порты GP2 и GP3 являются входными портами. Тактовый генератор 10 кГц подключен к порту GP2, который образует вход TOCKI. Предварительный масштаб часов 1:256 выбирается с помощью регистра OPTION. Порт GP0 выдает тактовый сигнал с частотой 0,25 Гц с одинаковым временем включения и выключения. Порт GP1 всегда выдает высокий логический уровень (+5 В), а порт GP4 всегда выдает низкий логический уровень (0 В). Подключение привода ворот показано на рис. 3(Б). Выходы портов GP1 и GP4 передаются на SPDT switch с маркировкой DSW1. Выход Q порта GP0 и выход Q SPDT DSW1 подаются на двухвходовой логический элемент ИЛИ. Выход логического элемента ИЛИ и инвертированный выходной сигнал с использованием логического элемента НЕ подаются на четыре оптоизолятора, которые образуют привод затвора для пары двунаправленных переключателей IGBT на рис. 1 (A). Когда DSW1 подается на порт GP1, выход Q логического элемента ИЛИ всегда ВЫСОКИЙ, Q_BAR всегда НИЗКИЙ, а двигатель PMDC вращается только в одном направлении. Когда DSW1 подается на порт GP4, Q принимает значения HIGH и LOW, а Q_BAR принимает значения LOW и HIGH с интервалом в 2 секунды, а двигатель с постоянными магнитами постоянного тока вращается в обоих направлениях из-за изменения полярности напряжения на клеммах якоря. Блок-схема реализации PIC12F683 для генерации прямоугольного сигнала частотой 0,25 Гц на порту GP0 показана на рис. 3(C). Для генерации задержки включения и выключения каждые 2 секунды предварительно вычисленная цифра (178) загружается в регистр TMR0, GP0 устанавливается ВЫСОКИМ, и TMR0 разрешается вести счет вверх. При переполнении регистра TMR0 флаг прерывания TMRO сбрасывается, GP0 сбрасывается в LOW и загружается указанная выше предварительно рассчитанная цифра в регистр TMR0 и позволяет ей считать до тех пор, пока не произойдет переполнение, процесс временной задержки повторяется, и выходной сигнал порта GP0 представляет собой прямоугольный импульс 0,25 Гц.
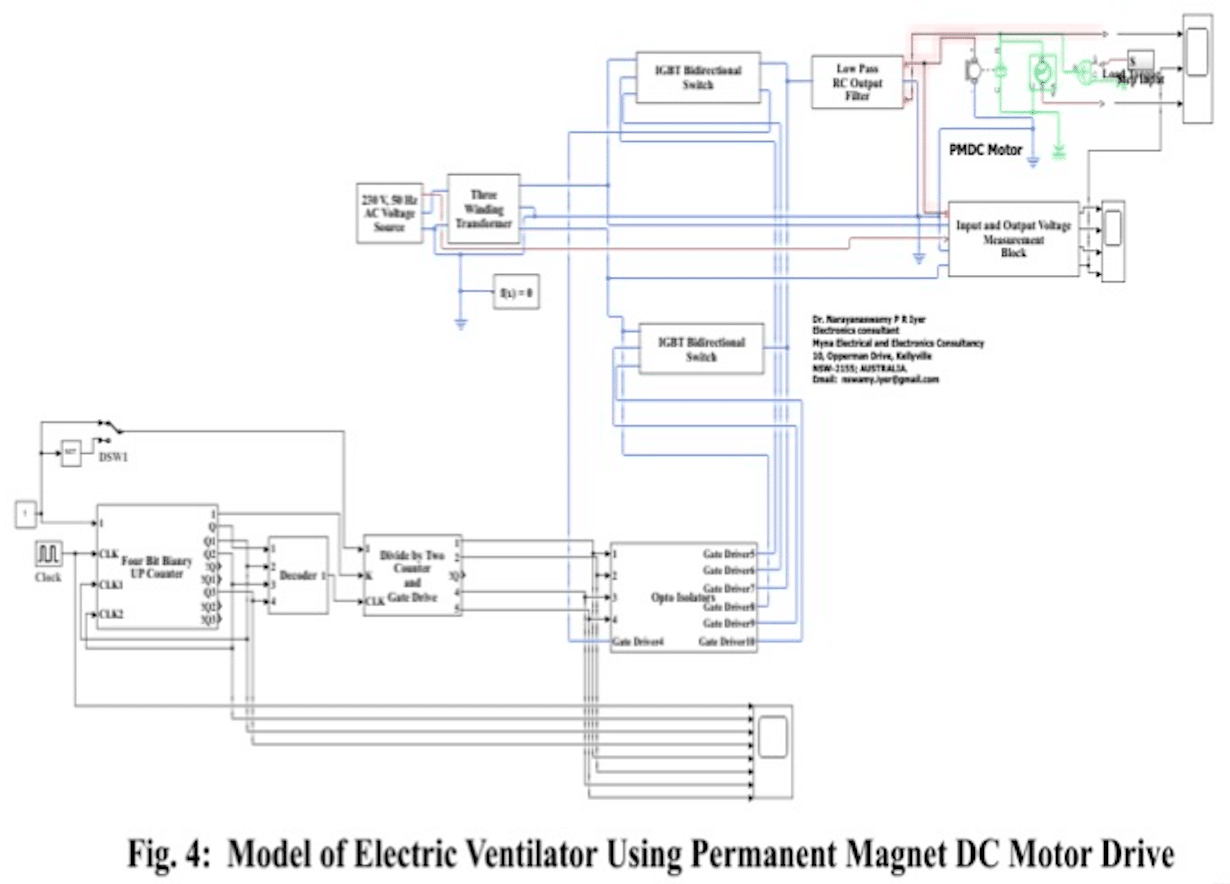
Модель электровентилятора, показанная на рис. 1 (А)–(С), показана на рис. 4 выше. На рис. 4 делитель потенциала RPOT исключен, так что на клеммы якоря двигателя с постоянными магнитами постоянного тока подается полное номинальное напряжение. На рис. 2 прикреплены зубчатая передача, диск, механические звенья и толкатель. Хотя это создает некоторую нагрузку на двигатель с постоянными магнитами, этой нагрузкой пренебрегают и прикладывают нулевую внешнюю нагрузку. Моделирование модели на рис. 4 проводилось при нулевой внешней нагрузке как для однонаправленного, так и для двунаправленного вращения двигателя с ПМД. Это представлено в следующем разделе.
Результаты моделирования
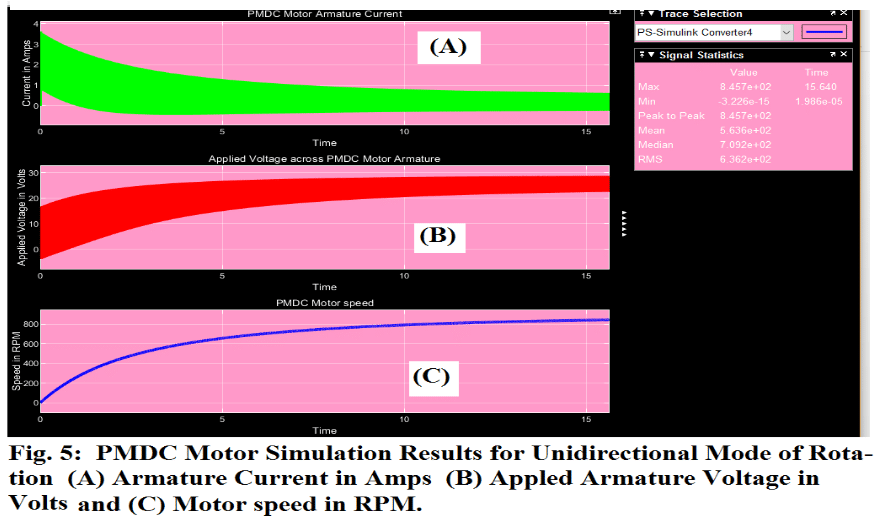
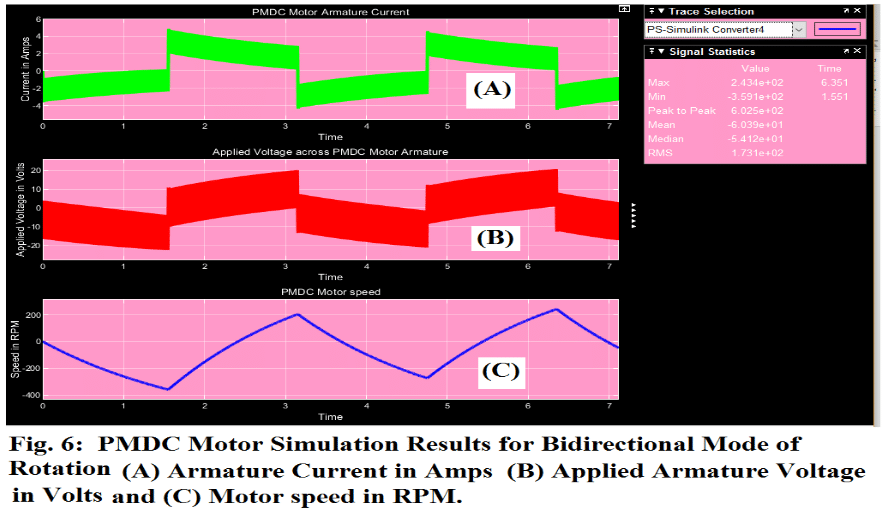
На рис. 4 switch DSW1 сначала был переведен в положение +5 В (логическая 1) для однонаправленного вращения двигателя с постоянными магнитами постоянного тока и при номинальном напряжении, приложенном к клеммам якоря, было проведено моделирование, результаты показаны на рис. 5 (A), (B) и (C). Когда switch DSW1 находился в положении 0 В (логический 0) для двунаправленной работы двигателя с постоянными магнитами, было проведено моделирование, результаты которого показаны на рис. 6(A), (B) и (C).
Обсуждение результатов
Преобразователь переменного тока в постоянный и переменный — мой патент [1]. Из рис. 5 видно, что при номинальном постоянном напряжении, приложенном к якорю, скорость двигателя с постоянными магнитами продолжает вращаться только в одном направлении и достигает 800 об/мин. Нагрузка не прилагается, и установившийся ток якоря значительно ниже номинального значения. Из рис. 6 видно, что при номинальном напряжении, приложенном к якорю, двигатель с ПМДП вращается в обоих направлениях, достигая +200 и -200 об/мин соответственно. В обоих случаях необходимо использовать редукторы с передаточным числом 1:200 или выше. Также с помощью делителя потенциала RPOT можно подавать напряжение на якорь двигателя, начиная с минимального значения и постепенно увеличивая до достижения желаемой скорости и производительности. Рычаг, соединенный с валом двигателя через зубчатую передачу, перемещается вперед и назад, толкая и освобождая пластиковый воздушный контейнер, перекачивающий кислород пациенту. Скорость и продолжительность толкания и отпускания пластикового контейнера с воздухом можно изменять, изменяя тактовую частоту. Длина этого толкателя, тактовая частота, передаточное число и приложенное напряжение на якоре двигателя могут быть определены только после механической установки на столе.
Выводы
С результатами моделирования представлен новый метод разработки электрического вентилятора с использованием моего запатентованного преобразователя переменного тока в переменный и постоянного тока, работающего в режиме постоянного тока вместе с двигателем с постоянными магнитами. Результаты моделирования показывают, что при правильном постоянном напряжении, приложенном к якорю двигателя с использованием делителя потенциала, подходящего передаточного отношения скорости и изменения тактовой частоты, можно достичь желаемой производительности как в однонаправленном, так и в двунаправленном режиме вращения двигателя с постоянными магнитами.
Доктор Нараянасвами П. Р. Айер, основатель и консультант по электронике Myna Electrical and Electronics Consultancy
Ссылка:
[1] Нараянасвами П.Р. Айер: «A Single Phase AC to PWM Single Phase AC and DC Converter» (альтернативное название: Swamy Converter), патент, инженерный факультет Ноттингемского университета, Ноттингем, Великобритания, ноябрь 2013 г.
Все ссылки на книги и журналы, представлены на этом сайте, исключительно для ознакомления, авторские права на эти публикации принадлежат авторам книг и издательствам журналов!
Подробно тут! Жалоба


 Главная
 О сайте
 Об ответственности
 Для активных
 Каталог сайтов
 Html Код кнопки сайта
 Форум
 Новые сообщения в форуме
 Поиск по форуму
 Правила форума
 RSS
 Схемы
 Найти схему по номеру
 Схемы участвующие в конкурсах
 Инструменты
 Теория
 Схемы для начинающих
 Конструкции для дома и дачи
 Cхемы бытовых устройств
 Усилители НЧ и все к ним
 Шпионские штучки
 Радиосвязь
 Автомобиль
 Компьютер и электроника
 Микроконтроллеры
 Источники питания
 Файлы
 Радио-SOFT
 Журналы
 Книги по электронике
 Прошивки, печатки, документация
 Вход
 Регистрация
 Выбранная схема!!!