Как создать систему определения скорости автомобиля с помощью Raspberry Pi
Как создать систему определения скорости автомобиля с помощью Raspberry Pi
Для безопасного вождения важно поддерживать ограничение скорости на дорогах, но в большинстве случаев люди игнорируют и двигаться на очень высоких скоростях даже в зонах с ограниченной скоростью и на перекрестках дорог.
Чтобы избежать этого, правительство привлекает помощников дорожного движения и офицеров с допплеровскими радарами, которые могут регистрировать скорость транспортных средств. Это оборудование позволяет им взимать штрафы и принимать меры против людей, нарушающих закон.
Но разместить офицеров с такой техникой достаточно сложно. Это также очень утомительная работа для офицеров, так как скорочтение всех транспортных средств в течение 24 часов невозможно.
Поэтому мы решили создать устройство для определения скорости автомобиля на базе Raspberry Pi.
Здесь мы разработали интеллектуальную камеру с радаром, которая автоматизирована и поможет соблюдать скоростной режим и заставлять людей соблюдать правила скорости движения. Мы интегрируем камеру с доплеровским радаром. Радар будет постоянно измерять скорость.
Если камера обнаруживает очень высокую скорость, она делает снимок и видео в этот момент времени с меткой отметки времени. Это позволит правительству автоматически начислять штраф и принимать меры на основе данных, полученных камерой о транспортном средстве.
Устройство для определения скорости автомобиля, сделанное своими руками
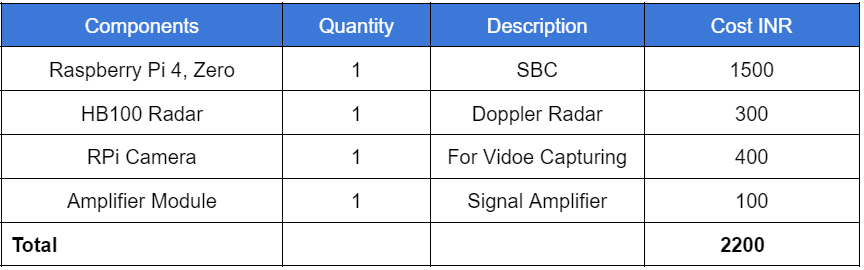
Спецификация
Спецификация
Программирование детектора скорости автомобиля
Сначала напишите код для устройства, которое будет считывать данные радарного датчика и преобразовывать эти данные в скорость, а затем использовать камеру для захвата изображения и видео при обнаружении высокой скорости.
Нам необходимо установить последнюю версию Python 3 IDE, а затем установить библиотеку OpenCV для обработки видео и кадров с камеры.
Теперь снимите видео и фотографии высокоскоростного автомобиля. Чтобы установить эти модули, откройте терминал и затем выполните следующую команду:
sudo pip3 установить opencv
Теперь напишите код.
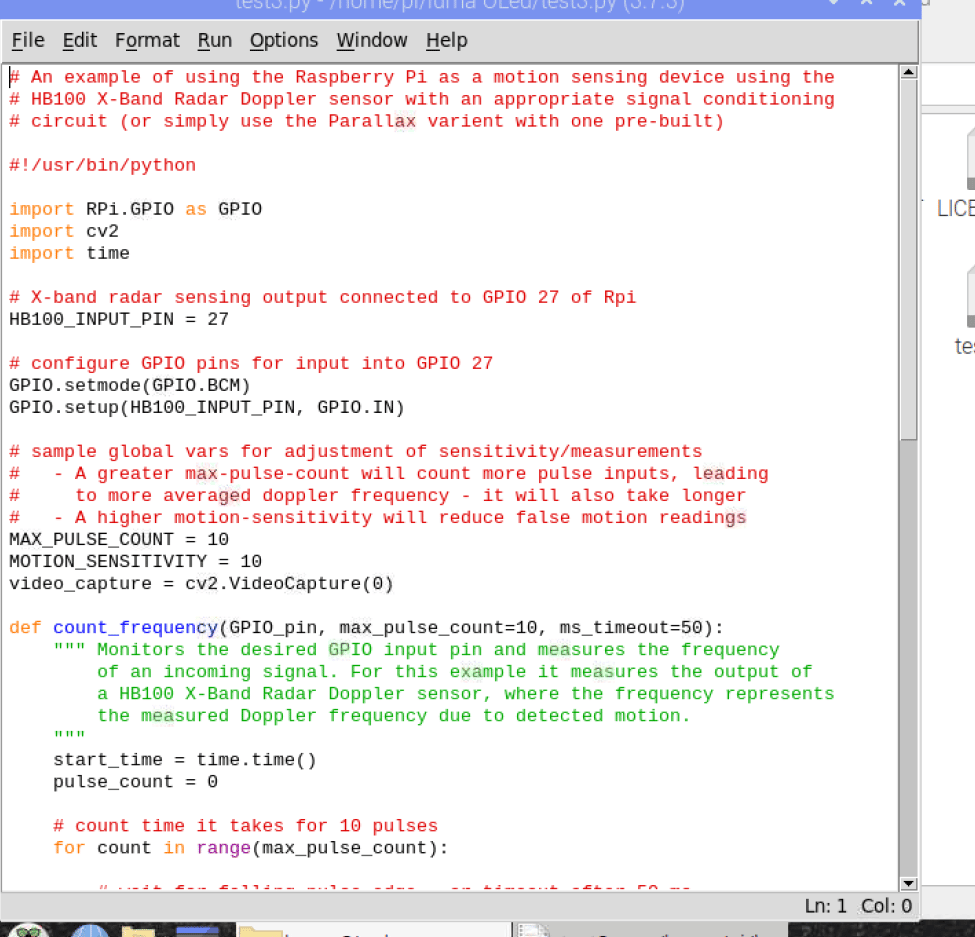
В первой части кода мы импортируем библиотеки для использования GPIO Raspberry Pi для получения данных доплеровского радарного датчика.
Затем мы импортируем библиотеку OpenCV для захвата видео и сохранения видеокадров, а затем обрабатываем их с помощью высокоскоростного обнаружения с помощью доплеровского радара.
Теперь мы
импортировать библиотеку времени для расчета времени и скорости автомобиля на основе сигнала доплеровского радара.
Далее мы придумаем номер контакта GPIO для входа сигнала доплеровского радара. Здесь вы можете использовать любой бесплатный GPIO. Я использовал контакт № 27.
Кроме того, нам нужно установить GPIO в качестве входных данных, а также установить номер контакта GPIO в качестве номера контакта платы, поскольку мы используем нумерацию контактов в качестве нумерации контактов платы.
Настройка системы определения скорости автомобиля
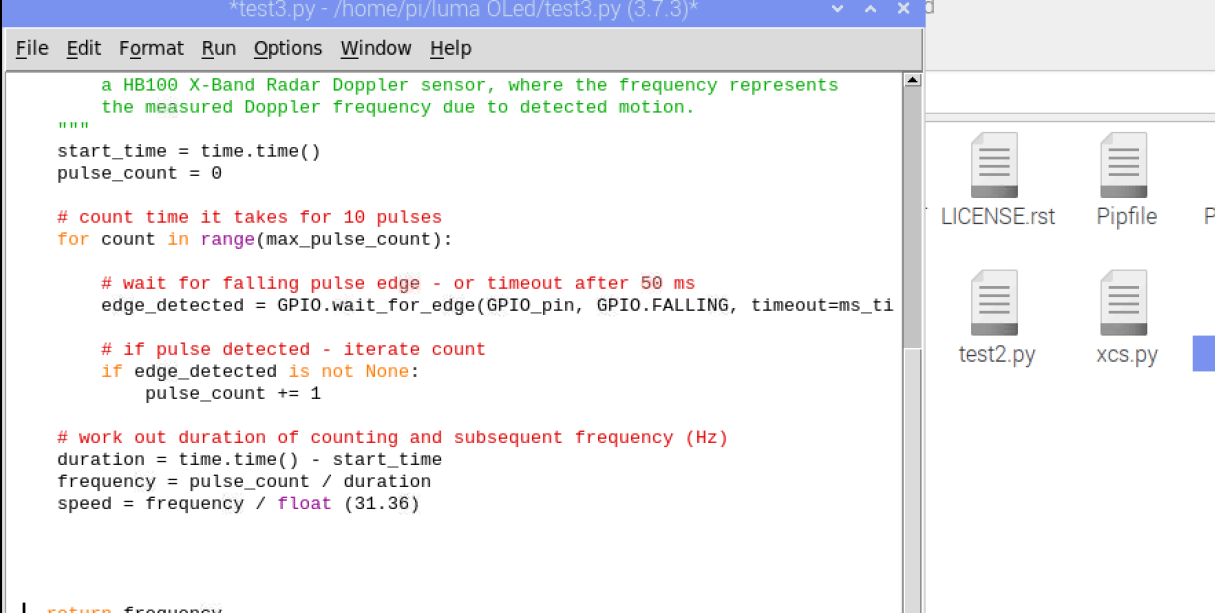
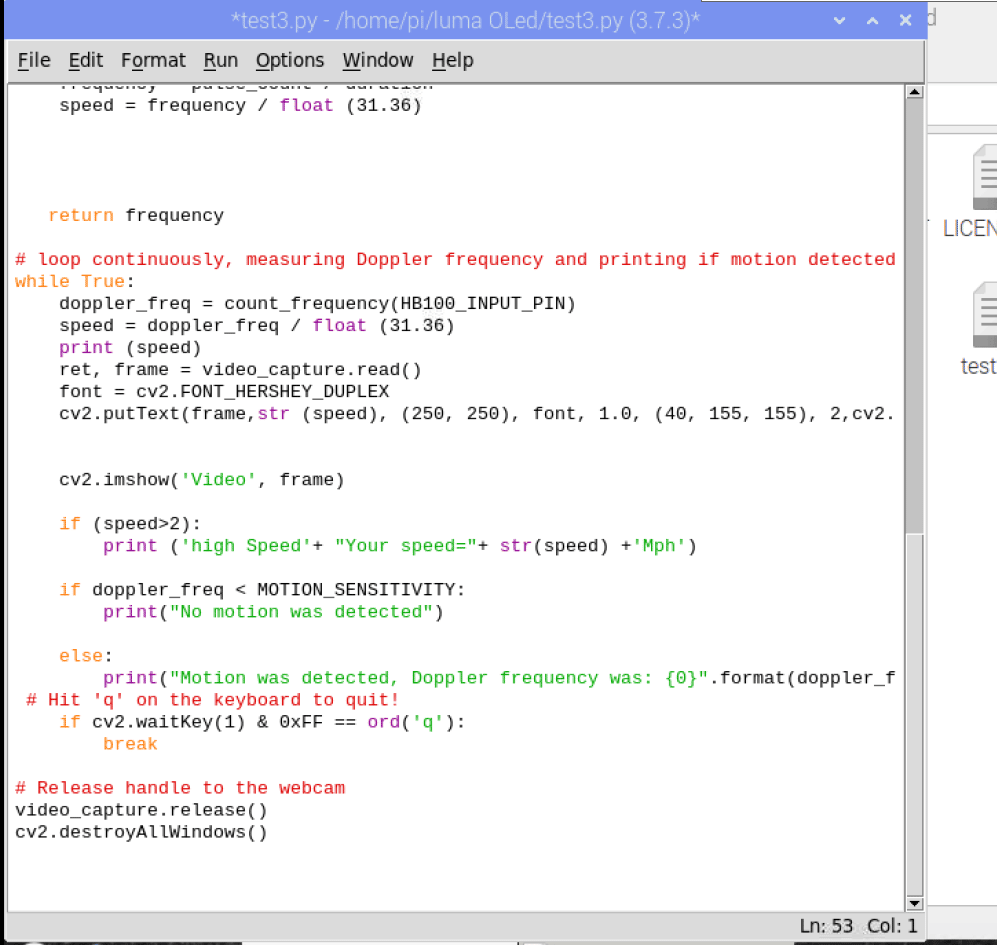
Теперь мы проверим сигнал доплеровского радара и выделим частоту, которая меняется пропорционально волне доплеровского радара.
После этого преобразуем частоту в скорость. Здесь, согласно паспорту доплеровского радара, скорость волны равна 31,36, поэтому делим частоту радара на 31,36 и получаем скорость движущегося автомобиля.
Программирование устройства определения скорости автомобиля
Теперь мы создаем while цикл, в котором постоянно проверяем скорость автомобиля. Здесь вы можете установить любую желаемую скорость, которую хотите ограничить, и if скорость автомобиля превышает установленное ограничение скорости, мы снимем видео и сохраним его в файл, где сохраняется код.
Далее мы отобразим живое видео с камеры, а затем наложим скорость автомобиля на видео с помощью OpenCV в каждом кадре. Мы можем видеть живое видео с камеры с обнаруженными данными о скорости на видео.
Кодирование системы контроля скорости автомобиля
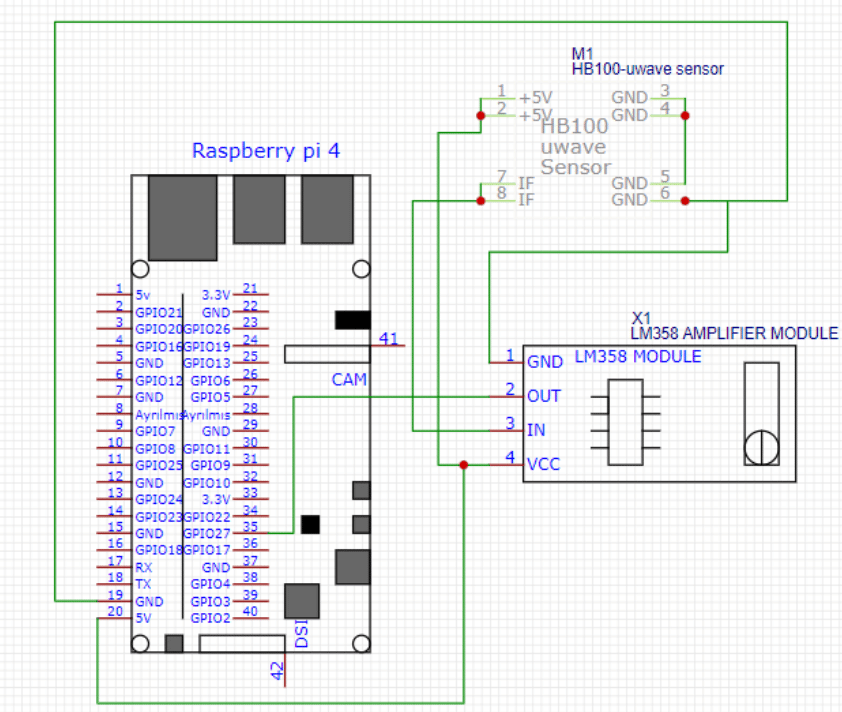
Принципиальная схема
<р>
Теперь соединяем компоненты согласно следующей принципиальной схеме.Схема
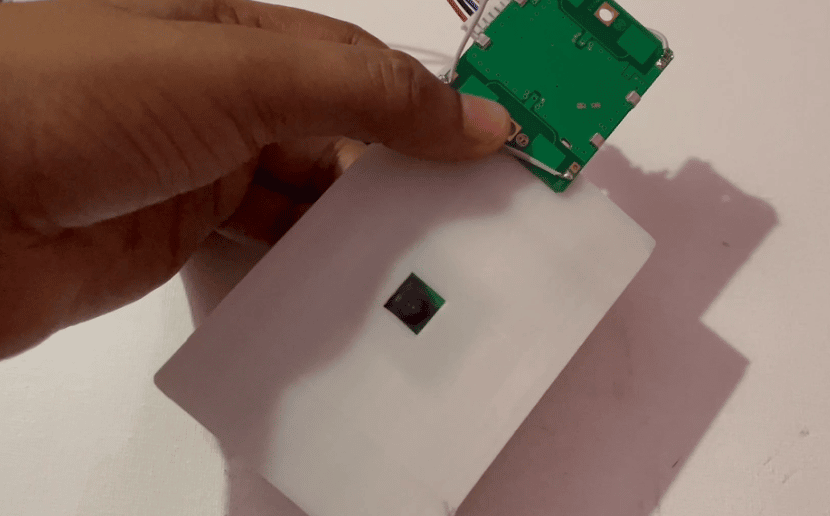
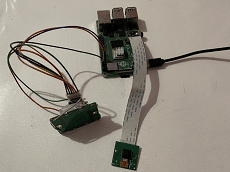
После выполнения подключений закрепляем камеру Raspberry Pi в любом специально разработанном case, а затем радар над case. Здесь я разработал case для нашего устройства с небольшим отверстием позади case для камеры.
Камера и радар исправлены
Тестирование:
После подключения оборудованияТестирование
Теперь включите Raspberry Pi и запустите код. Двигайте рукой очень быстро, чтобы скорость была определена и также отображена на видео с камеры. Теперь держите радар возле дороги. Всякий раз, когда он обнаруживает, что скорость превышает скорость, установленную в коде, он автоматически снимает видео и фотографии высокоскоростного транспортного средства.
Если у вас есть вопросы/сомнения или вы столкнулись с какими-либо проблемами while при попытке реализовать этот проект, задавайте их в комментариях ниже.
Все ссылки на книги и журналы, представлены на этом сайте, исключительно для ознакомления, авторские права на эти публикации принадлежат авторам книг и издательствам журналов!
Подробно тут! Жалоба


 Главная
 О сайте
 Об ответственности
 Для активных
 Каталог сайтов
 Html Код кнопки сайта
 Форум
 Новые сообщения в форуме
 Поиск по форуму
 Правила форума
 RSS
 Схемы
 Найти схему по номеру
 Схемы участвующие в конкурсах
 Инструменты
 Теория
 Схемы для начинающих
 Конструкции для дома и дачи
 Cхемы бытовых устройств
 Усилители НЧ и все к ним
 Шпионские штучки
 Радиосвязь
 Автомобиль
 Компьютер и электроника
 Микроконтроллеры
 Источники питания
 Файлы
 Радио-SOFT
 Журналы
 Книги по электронике
 Прошивки, печатки, документация
 Вход
 Регистрация
 Выбранная схема!!!
 Для безопасного вождения важно поддерживать ограничение скорости на дорогах, но в большинстве случаев люди игнорируют и двигаться на очень высоких скоростях даже в зонах с ограниченной скоростью и на перекрестках дорог.